
366 lines
15 KiB
Markdown
Executable File
366 lines
15 KiB
Markdown
Executable File
[TOC]
|
||
# Unitree 机器人ros2支持
|
||
Unitree SDK2基于cyclonedds实现了一个易用的机器人数据通信机制,应用开发者可以利用这一接口实现机器人的数据通讯和指令控制(**支持Go2、B2和H1**)。 https://github.com/unitreerobotics/unitree_sdk2
|
||
ROS2也使用DDS作为通讯工具,因此Go2、B2和H1机器人的底层可以兼容ros2,使用ros2自带的 msg 直接进行通讯和控制,而无需通过sdk接口转发。
|
||
|
||
# 环境配置
|
||
## 系统要求
|
||
测试过的系统和ros2版本
|
||
|系统|ros2 版本|
|
||
|--|--|
|
||
|Ubuntu 20.04|foxy|
|
||
|Ubuntu 22.04|humble (推荐)|
|
||
|
||
如果你想直接使用 `Docker` 开发环境,你可以参考 `.devcontainer` 文件夹中的 `Dockerfile` 相关内容。
|
||
你也可以使用 VSCode 或其他 IDE 的 Dev Container 功能来创建一个开发环境,或者使用 `Github` 的 `codespace` 快速创建一个开发环境。
|
||
如果你确实碰到了编译问题,可以参考 `.github/workflows/` 中的编译脚本,或者在 `issues` 中提问。
|
||
|
||
## 安装 Unitree 机器人ros2功能包
|
||
|
||
以下以ros2 foxy为例,如需要其他版本的ros2,在相应的地方替换foxy为当前的ros2版本名称即可:
|
||
|
||
ROS2 foxy的安装可参考: https://docs.ros.org/en/foxy/Installation/Ubuntu-Install-Debians.html
|
||
|
||
ctrl+alt+T打开终端,克隆仓库:https://github.com/unitreerobotics/unitree_ros2
|
||
```bash
|
||
git clone https://github.com/unitreerobotics/unitree_ros2
|
||
```
|
||
其中
|
||
- **cyclonedds_ws** 文件夹为编译和安装 Unitree 机器人ROS2 msg的工作空间,在子文件夹cyclonedds_ws/unitree/unitree_go和cyclonedds_ws/unitree/unitree_api中定义了机器人状态获取和控制相关的ros2 msg。
|
||
- **example** 文件夹为 Unitree 机器人 ROS2 下的相关例程。
|
||
|
||
|
||
## 安装 Unitree 机器人ros2功能包
|
||
|
||
### 1. 安装依赖
|
||
|
||
```bash
|
||
sudo apt install ros-foxy-rmw-cyclonedds-cpp
|
||
sudo apt install ros-foxy-rosidl-generator-dds-idl
|
||
sudo apt install libyaml-cpp-dev
|
||
```
|
||
### 2. 编译cyclone-dds(如果使用 Humble 可跳过此步骤)
|
||
由于 Unitree 机器人(sdk2 版本) 使用的是cyclonedds 0.10.2,因此需要先更改ROS2的dds实现。见:https://docs.ros.org/en/foxy/Concepts/About-Different-Middleware-Vendors.html
|
||
|
||
编译cyclonedds前请确保在启动终端时**没有**自动source ros2相关的环境变量,否则会导致cyclonedds编译报错。如果安装ROS2时在~/.bashrc中添加了 " source /opt/ros/foxy/setup.bash ",需要修改 ~/.bashrc 文件将其删除:
|
||
|
||
```bash
|
||
sudo apt install gedit
|
||
sudo gedit ~/.bashrc
|
||
```
|
||
在弹出的窗口中,注释掉ros2相关的环境变量,例如:
|
||
```bash
|
||
# source /opt/ros/foxy/setup.bash
|
||
```
|
||
在终端中执行以下操作编译cyclone-dds
|
||
```bash
|
||
cd ~/unitree_ros2/cyclonedds_ws/src
|
||
#克隆cyclonedds仓库
|
||
git clone https://github.com/ros2/rmw_cyclonedds -b foxy
|
||
git clone https://github.com/eclipse-cyclonedds/cyclonedds -b releases/0.10.x
|
||
cd ..
|
||
# 如果编译报错,尝试先运行:`export LD_LIBRARY_PATH=/opt/ros/foxy/lib`
|
||
colcon build --packages-select cyclonedds #编译cyclonedds
|
||
```
|
||
|
||
|
||
|
||
### 3. 编译unitree_go和unitree_api功能包
|
||
编译好 cyclone-dds 后就需要 ros2 相关的依赖来完成 Unitree 功能包的编译,因此编译前需要先 source ROS2 的环境变量。
|
||
|
||
```bash
|
||
source /opt/ros/foxy/setup.bash #source ROS2 环境变量
|
||
colcon build #编译工作空间下的所有功能包
|
||
```
|
||
|
||
|
||
## 连接到机器人
|
||
|
||
### 1. 配置网络
|
||
|
||
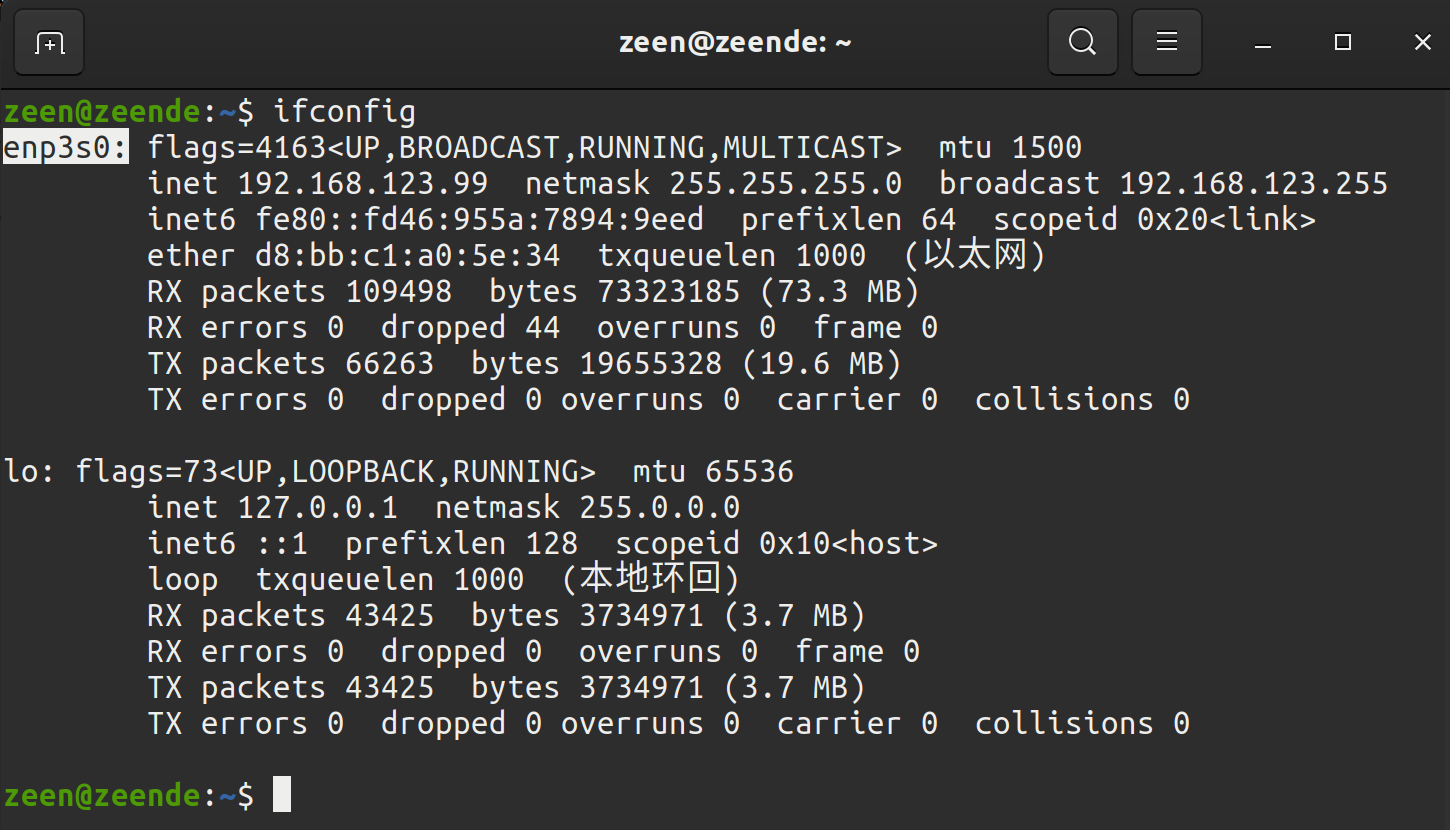
使用网线连接 Unitree 机器人和计算机,使用 ifconfig 查看网络信息,确认机器人连接到的以太网网卡。(例如如图中的enp3s0,以实际为准)
|
||
|
||
|
||
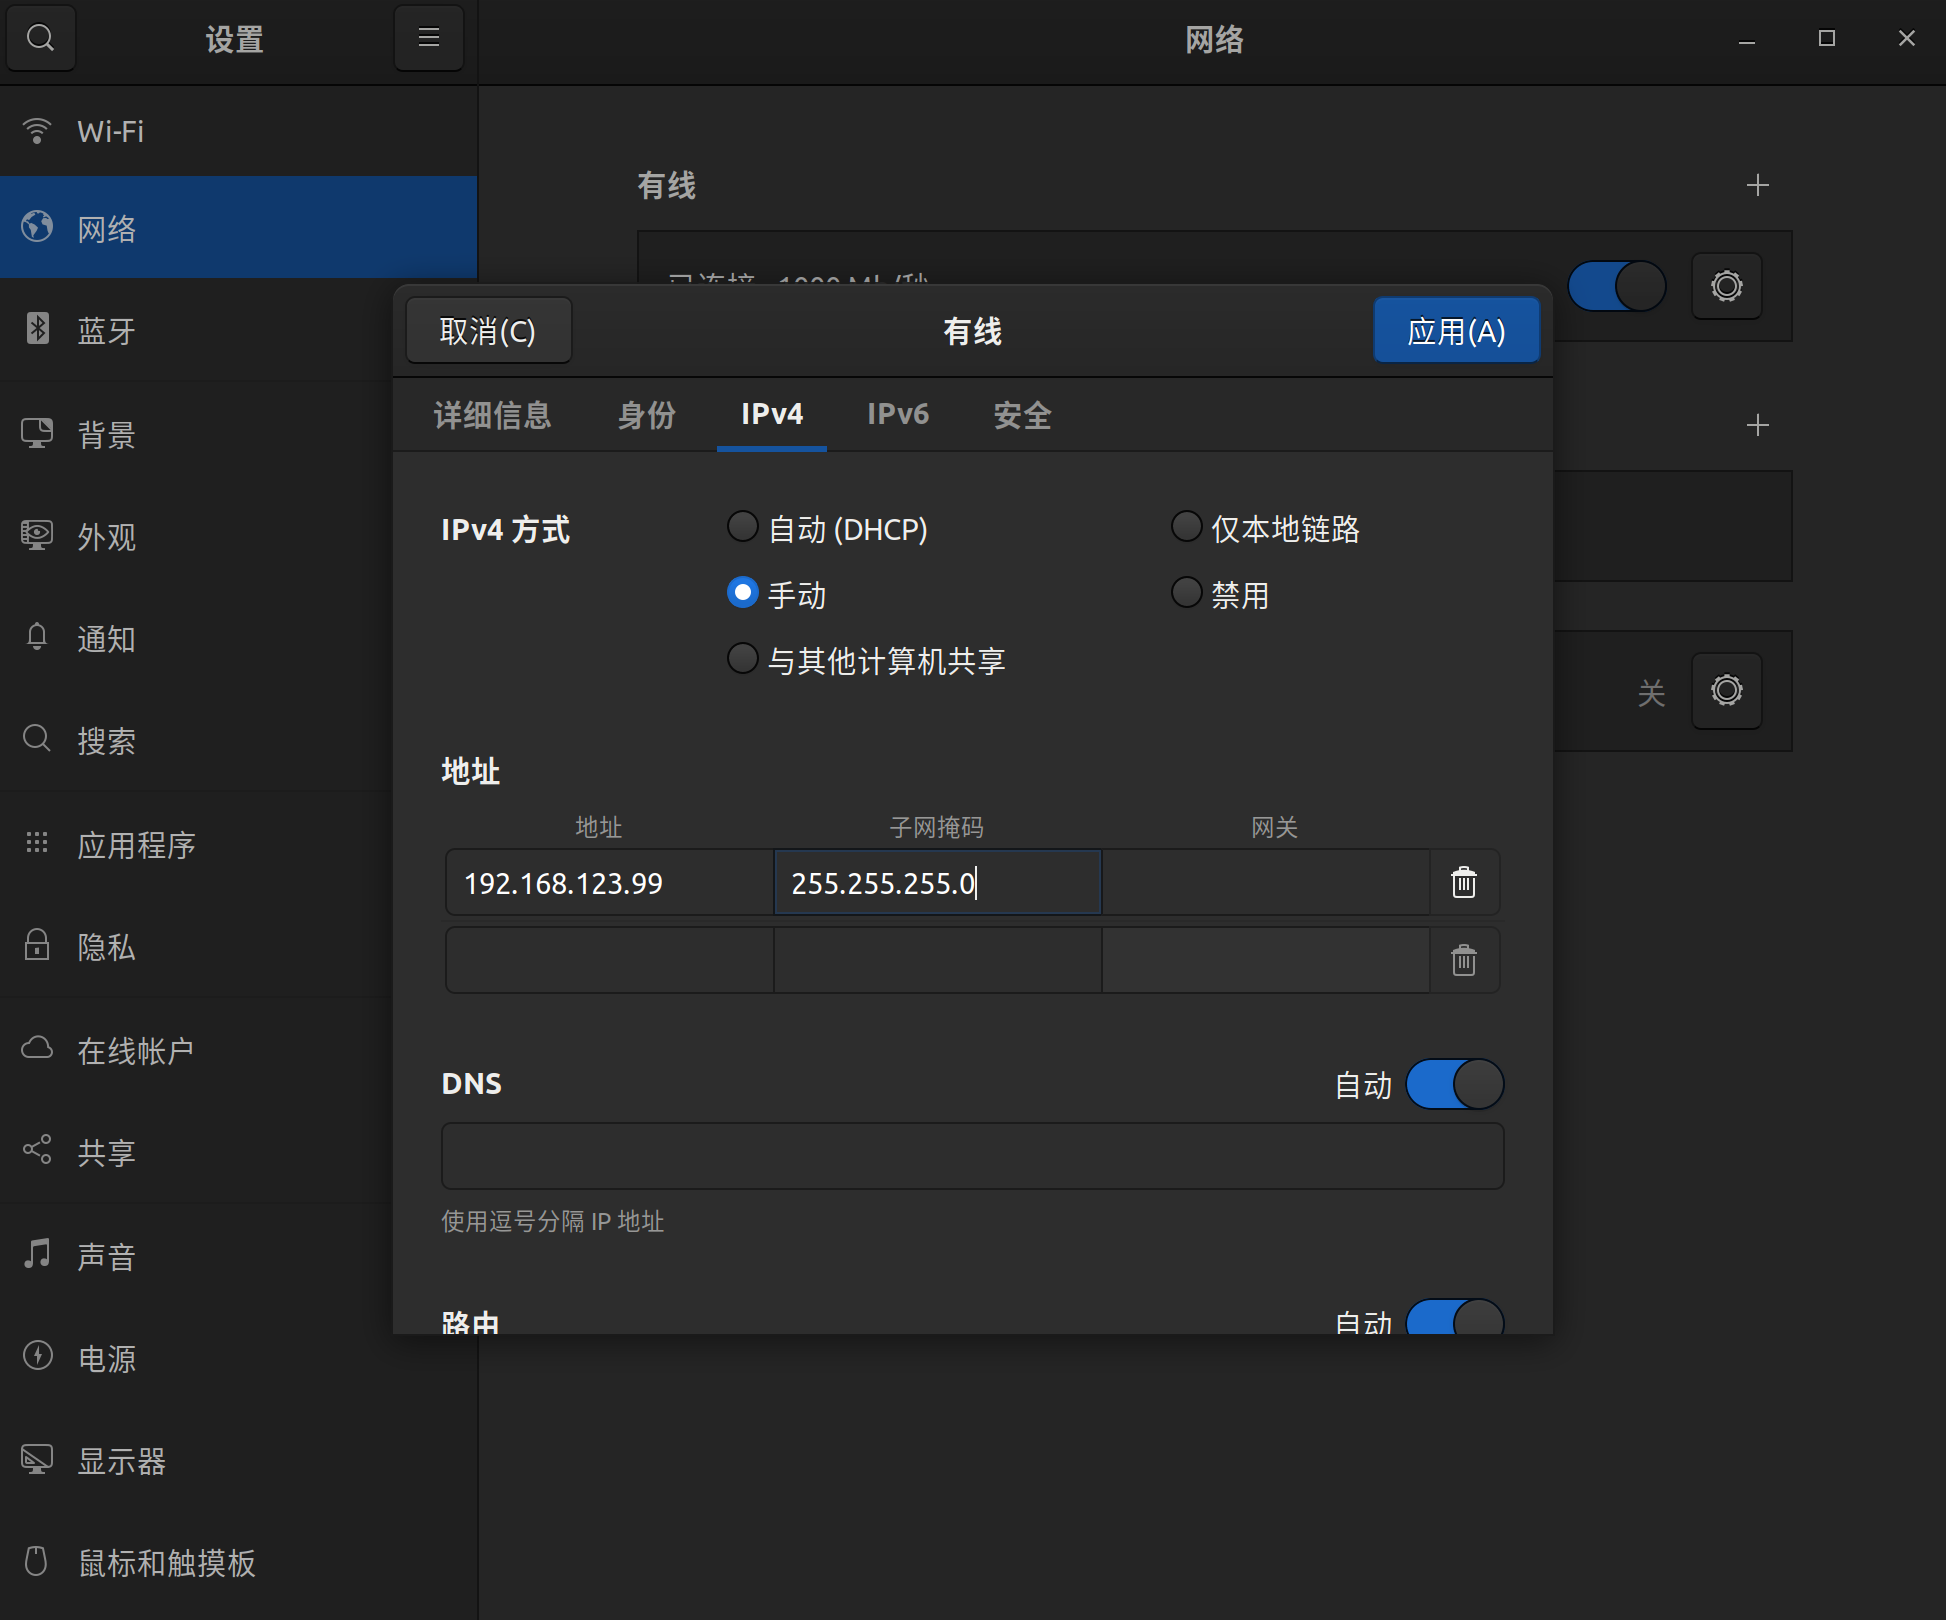
接着打开网络设置,找到机器人所连接的网卡,进入 IPv4 ,将 IPv4 方式改为手动,地址设置为192.168.123.99,子网掩码设置为255.255.255.0,完成后点击应用,等待网络重新连接。
|
||
|
||
|
||
打开 setup.sh 文件
|
||
|
||
```bash
|
||
sudo gedit ~/unitree_ros2/setup.sh
|
||
```
|
||
bash 的内容如下:
|
||
```bash
|
||
#!/bin/bash
|
||
echo "Setup unitree ros2 environment"
|
||
source /opt/ros/foxy/setup.bash
|
||
source $HOME/unitree_ros2/cyclonedds_ws/install/setup.bash
|
||
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
|
||
export CYCLONEDDS_URI='<CycloneDDS><Domain><General><Interfaces>
|
||
<NetworkInterface name="enp3s0" priority="default" multicast="default" />
|
||
</Interfaces></General></Domain></CycloneDDS>'
|
||
```
|
||
其中 "enp3s0" 为 Unitree 机器人所连接的网卡名称,根据实际情况修改为对应的网卡名称。在终端中执行:
|
||
```bash
|
||
source ~/unitree_ros2/setup.sh
|
||
```
|
||
即可完成 Unitree 机器人开发环境的设置。
|
||
如果不希望每次打开新终端都执行一次 bash 脚本,也可将 `setup.sh` 中的内容写入到 ~/.bashrc中,但是当系统有多个ros环境共存需要注意。
|
||
|
||
**补充:** 如果电脑没有连接到机器人,但仍希望能使用 unitree ros2 实现仿真等功能, 可以使用本地回环 "lo" 作为网卡
|
||
```bash
|
||
source ~/unitree_ros2/setup_local.sh # 使用 "lo" 作为网卡
|
||
```
|
||
或
|
||
```bash
|
||
source ~/unitree_ros2/setup_default.sh # 不指定网卡
|
||
```
|
||
|
||
|
||
|
||
### 2. 连接测试
|
||
完成上述配置后,建议重启一下电脑再进行测试。
|
||
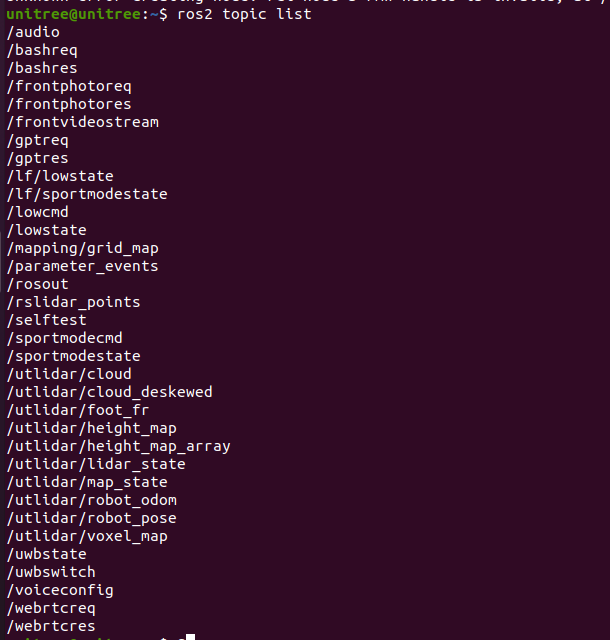
确保机器人连接正确,打开终端输入:
|
||
```bash
|
||
source ~/unitree_ros2/setup.sh
|
||
ros2 topic list
|
||
```
|
||
可以看见如下话题:
|
||
|
||
|
||
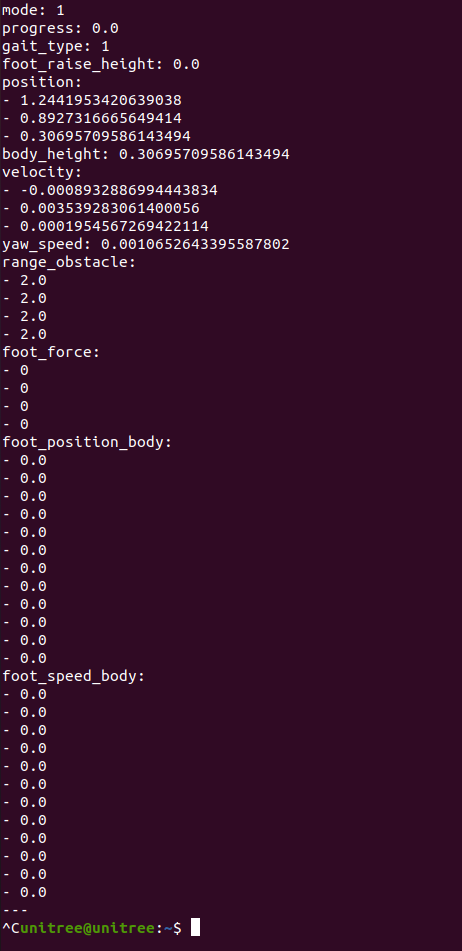
打开终端输入ros2 topic echo /sportmodestate 后,可以看见该话题的数据如下图所示,说明机器人与电脑已经正常通讯:
|
||
|
||
|
||
|
||
### 3. 编译和测试例程
|
||
|
||
示例源代码位于 `/example/src/src`。
|
||
- common:所有机器人的通用函数。
|
||
- g1/low_level/g1_low_level_example:G1 的低级别控制
|
||
- h1-2/low_level/low_level_ctrl_hg:H1-2 的低电平控制
|
||
- low_level_ctrl:Go2/B2 的低级别控制
|
||
- read_low_state:读取 Go2/B2 的低级别状态
|
||
- read_low_state_hg:读取 G1/H1/H1-2 的低级别状态
|
||
- read_motion_state:读取 Go2/B2 的运动模式状态
|
||
- read_ wireless_controller:读取 G1/Go2/B2 的无线控制器状态
|
||
- record_bag:Ros Bag 录制示例。
|
||
- go2/go2_sport_client:Go2 的高级控制。
|
||
- go2/go2_stand_example:Go2 的站立示例。
|
||
- go2/go2_robot_state_client:的机器人状态示例。
|
||
|
||
ctrl+alt+T打开终端,在终端中执行如下命令,编译测试例程:
|
||
```bash
|
||
source ~/unitree_ros2/setup.sh
|
||
cd ~/unitree_ros2/example
|
||
colcon build
|
||
```
|
||
编译完成后在终端中运行:
|
||
```bash
|
||
./install/unitree_ros2_example/bin/read_motion_state
|
||
```
|
||
可以看到终端中输出的机器人状态信息:
|
||
```bash
|
||
[INFO] [1697525196.266174885] [motion_state_suber]: Position -- x: 0.567083; y: 0.213920; z: 0.052338; body height: 0.320000
|
||
[INFO] [1697525196.266230044] [motion_state_suber]: Velocity -- vx: -0.008966; vy: -0.001431; vz: -0.019455; yaw: -0.002131
|
||
[INFO] [1697525196.266282725] [motion_state_suber]: Foot position and velcity relative to body -- num: 0; x: 0.204149; y: -0.145194; z: -0.067804, vx: 0.002683; vy: 0.003745; vz: -0.010052
|
||
[INFO] [1697525196.266339057] [motion_state_suber]: Foot position and velcity relative to body -- num: 1; x: 0.204200; y: 0.145049; z: -0.068205, vx: -0.001954; vy: -0.003442; vz: -0.004828
|
||
[INFO] [1697525196.266392028] [motion_state_suber]: Foot position and velcity relative to body -- num: 2; x: -0.183385; y: -0.159294; z: -0.039468, vx: -0.000739; vy: -0.002028; vz: -0.004532
|
||
[INFO] [1697525196.266442766] [motion_state_suber]: Foot position and velcity relative to body -- num: 3; x: -0.182412; y: 0.159754; z: -0.039045, vx: -0.002803; vy: -0.001381; vz: -0.004794
|
||
[INFO] [1697525196.316189064] [motion_state_suber]: Gait state -- gait type: 1; raise height: 0.090000
|
||
```
|
||
|
||
# 例程和使用
|
||
Go2机器人底层采用与ROS2兼容的dds通信方式,当安装和配置好Unitree Go2 ROS2环境后,可以通过订阅ROS2的topic实现机器人状态的获取和指令控制。
|
||
## 状态获取
|
||
### 1. 高层状态获取
|
||
高层状态为机器人的速度、位置、足端位置等与运动相关的状态。高层状态的获取可通过订阅"lf/sportmodestate"或"sportmodestate" topic 实现,其中"lf"表示低频率。高层状态的msg定义如下:
|
||
```C++
|
||
TimeSpec stamp //时间戳
|
||
uint32 error_code //错误代码
|
||
IMUState imu_state //IMU状态
|
||
uint8 mode //运动模式
|
||
/*
|
||
运动模式
|
||
0. idle, default stand
|
||
1. balanceStand
|
||
2. pose
|
||
3. locomotion
|
||
4. reserve
|
||
5. lieDown
|
||
6. jointLock
|
||
7. damping
|
||
8. recoveryStand
|
||
9. reserve
|
||
10. sit
|
||
11. frontFlip
|
||
12. frontJump
|
||
13. frontPounc
|
||
*/
|
||
float32 progress //是否动作执行状态:0. dance false; 1. dance true
|
||
uint8 gait_type //步态类型
|
||
/*
|
||
步态类型
|
||
0.idle
|
||
1.trot
|
||
2.run
|
||
3.climb stair
|
||
4.forwardDownStair
|
||
9.adjust
|
||
*/
|
||
float32 foot_raise_height //抬腿高度
|
||
float32[3] position //当前位置
|
||
float32 body_height //机体高度
|
||
float32[3] velocity //线速度
|
||
float32 yaw_speed //偏行速度
|
||
float32[4] range_obstacle //障碍物范围
|
||
int16[4] foot_force //足端力数值
|
||
float32[12] foot_position_body //足端相对于机体的位置
|
||
float32[12] foot_speed_body //足端相对于机体的速度
|
||
```
|
||
高层状态信息的具体解释可参考:https://support.unitree.com/home/zh/developer/sports_services
|
||
|
||
读取高层状态的完整例程位于 /example/src/read_motion_state.cpp
|
||
编译完例程后,在终端中运行./install/unitree_ros2_example/bin/read_motion_state,可查看运行结果。
|
||
|
||
### 2. 低层状态获取
|
||
低层状态为机器人的关节电机、电源信息等底层状态。通过订阅"lf/lowstate"或"lowstate" topic,可实现低层状态的获取。低层状态的msg定义如下:
|
||
|
||
```C++
|
||
uint8[2] head
|
||
uint8 level_flag
|
||
uint8 frame_reserve
|
||
uint32[2] sn
|
||
uint32[2] version
|
||
uint16 bandwidth
|
||
IMUState imu_state //IMU状态
|
||
MotorState[20] motor_state //电机状态
|
||
BmsState bms_state
|
||
int16[4] foot_force //足端力数值
|
||
int16[4] foot_force_est //估计的足端力
|
||
uint32 tick
|
||
uint8[40] wireless_remote
|
||
uint8 bit_flag
|
||
float32 adc_reel
|
||
int8 temperature_ntc1
|
||
int8 temperature_ntc2
|
||
float32 power_v //电池电压
|
||
float32 power_a //电池电流
|
||
uint16[4] fan_frequency
|
||
uint32 reserve
|
||
uint32 crc
|
||
```
|
||
其中MotorState为关节电机的状态信息,其定义如下:
|
||
```C++
|
||
uint8 mode //运动模式
|
||
float32 q //当前角度
|
||
float32 dq //当前角速度
|
||
float32 ddq //当前角加速度
|
||
float32 tau_est //估计的外力
|
||
float32 q_raw //当前角度原始数值
|
||
float32 dq_raw //当前角速度原始数值
|
||
float32 ddq_raw //当前角加速度原始数值
|
||
int8 temperature //温度
|
||
uint32 lost
|
||
uint32[2] reserve
|
||
```
|
||
低层状态信息的具体解释可参考: https://support.unitree.com/home/zh/developer/Basic_services
|
||
读取低层状态的完整例程序位于:example/src/read_low_state.cpp
|
||
在终端中运行./install/unitree_ros2_example/bin/read_low_state,可查看低层状态获取例程的运行结果。
|
||
|
||
### 3. 遥控器状态获取
|
||
通过订阅"/wirelesscontroller" topic可获取遥控器的摇杆数值和按键键值。遥控器状态的msg定义如下
|
||
|
||
```C++
|
||
float32 lx //左边摇杆x
|
||
float32 ly //左边摇杆y
|
||
float32 rx //右边摇杆x
|
||
float32 ry //右边摇杆y
|
||
uint16 keys //键值
|
||
```
|
||
遥控器状态和遥控器键值的相关定义可参考:https://support.unitree.com/home/zh/developer/Get_remote_control_status
|
||
|
||
读取遥控器状态的完整例程序见:example/src/read_wireless_controller.cpp
|
||
在终端中运行./install/unitree_ros2_example/bin/read_low_state,可查看遥控器状态获取例程的运行结果。
|
||
|
||
## 机器人控制
|
||
### 1. 运动控制
|
||
Go2机器人的运动指令是通过请求响应的方式实现的,通过订阅"/api/sport/request",并发送运动unitree_api::msg::Request消息可以实现高层的运动控制。其中不同运动接口的Request消息可调用SportClient(位于/example/src/common/ros2_sport_client.cpp)类来获取,例如实现Go2的姿态控制:
|
||
```C++
|
||
//创建一个ros2 pubilsher
|
||
rclcpp::Publisher<unitree_api::msg::Request>::SharedPtr req_puber = this->create_publisher<unitree_api::msg::Request>("/api/sport/request", 10);
|
||
|
||
SportClient sport_req;//实例化一个sportclient
|
||
unitree_api::msg::Request req; //创建一个运动请求msg
|
||
sport_req.Euler(req,roll,pitch,yaw); //获取欧拉角运动请求消息,并赋值给req
|
||
|
||
req_puber->publish(req); //发布数据
|
||
```
|
||
关于SportClient运动控制接口的具体解释可参考:https://support.unitree.com/home/zh/developer/sports_services
|
||
|
||
高层运动控制的完整例程位于:example/src/sport_mode_ctrl.cpp
|
||
在终端中运行./install/unitree_ros2_example/bin/sport_mode_ctrl,等待1s后,机器人会沿着x方向来回走动。
|
||
|
||
|
||
### 2. 电机控制
|
||
通过订阅"/lowcmd" topic,并发送unitree_go::msg::LowCmd可以实现对电机的力矩、位置、和速度控制。底层控制指令的msg定义如下:
|
||
|
||
```C++
|
||
uint8[2] head
|
||
uint8 level_flag
|
||
uint8 frame_reserve
|
||
uint32[2] sn
|
||
uint32[2] version
|
||
uint16 bandwidth
|
||
MotorCmd[20] motor_cmd //电机指令
|
||
BmsCmd bms_cmd
|
||
uint8[40] wireless_remote
|
||
uint8[12] led
|
||
uint8[2] fan
|
||
uint8 gpio
|
||
uint32 reserve
|
||
uint32 crc
|
||
```
|
||
其中motor_cmd为电机指令:
|
||
```C++
|
||
uint8 mode; //电机控制模式(Foc模式(工作模式)-> 0x01 ,stop模式(待机模式)-> 0x00
|
||
float q; //关节目标位置
|
||
float dq; //关节目标速度
|
||
float tau; //关节目标力矩
|
||
float kp; //关节刚度系数
|
||
float kd; //关节阻尼系数
|
||
unsigned long reserve[3]; //保留位
|
||
```
|
||
低层指令的具体解释可参考:https://support.unitree.com/home/zh/developer/Basic_services
|
||
|
||
电机控制的完整例程见example/src/low_level_ctrl.cpp,编译后在终端执行./install/unitree_ros2_example/bin/sport_mode_ctrl,左后腿的机身电机和小腿电机会转动到对应关节角度。
|
||
|
||
## Rviz 可视化
|
||
由于Go2机器人底层兼容了ROS2的topic机制,因此可以使用rviz工具来可视化Go2机器人的状态信息。下面以查看机器人的点云数据为例:
|
||
首先列出所有 topic:
|
||
```bash
|
||
ros2 topic list
|
||
```
|
||

|
||
|
||
可以找到雷达点云的 topic:
|
||
```bash
|
||
utlidar/cloud
|
||
```
|
||
接着查看点云的frame_id:
|
||
```
|
||
ros2 topic echo --no-arr /utlidar/cloud
|
||
```
|
||
可以看到点云数据的frame_id为utlidar_lidar
|
||

|
||
|
||
最后打开rviz2:
|
||
```
|
||
ros2 run rviz2 rviz2
|
||
```
|
||
在rviz2添加Go2点云topic: utlidar/cloud。修改world_frame为utlidar_lidar即可看到雷达输出的点云。
|
||
|
||

|
||

|
||
|
||
|